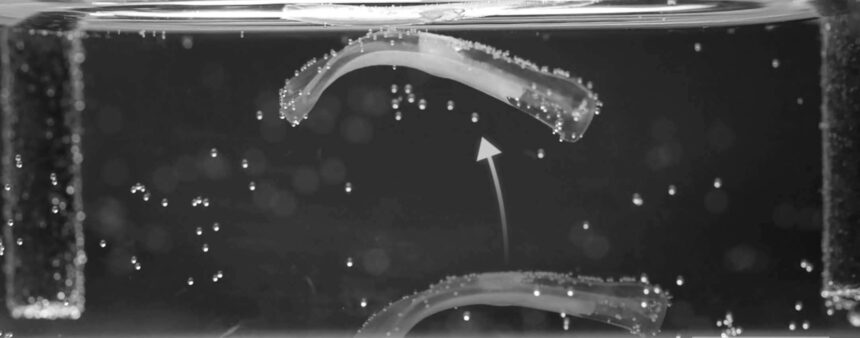
Il Laboratorio di robotica soffice dell’ETH di Zurigo ha presentato nuovi progressi nello sviluppo di robot bio-ibridi, macchine costruite con componenti biologici autentici. Questi ultimi esperimenti riguardano muscoli prodotti artificialmente a partire da cellule di topo, con l’obiettivo di rendere più naturale il movimento dei robot e di superare i limiti dei sistemi meccanici tradizionali.
Il punto di partenza è l’aspetto ancora artificiale dei robot umanoidi contemporanei, che spesso tradiscono immediatamente la loro natura tecnologica. Negli anni recenti, diversi progetti hanno però iniziato ad avvicinare le macchine all’aspetto e al comportamento delle persone, introducendo per esempio superfici capaci di simulare un sorriso oppure bocche sincronizzate con il parlato. La ricerca dell’ETH di Zurigo compie un passo ulteriore, inserendo nei robot tessuto muscolare vivo.
Il risultato consiste in elementi denominati bio-attuatori: strutture di piccole dimensioni, lunghe circa un centimetro e mezzo ciascuna. Al loro interno si trova tessuto muscolare vivo, mantenuto al proprio posto da un’impalcatura artificiale di idrogel, materiale simile a una gelatina tecnologica che funge da supporto. La contrazione del muscolo produce un movimento abbastanza evidente da essere percepito a occhio nudo: il tessuto si flette e l’assemblaggio robotico si muove.
Le prestazioni misurate dai ricercatori indicano un netto vantaggio rispetto alle soluzioni precedenti. “L’ampiezza del movimento arriva a essere fino a undici volte superiore a quella dei sistemi precedenti con una quantità paragonabile di tessuto muscolare.” Questo risultato è stato ottenuto impiegando una quantità di muscolo simile a quella utilizzata negli altri sistemi, senza la necessità di aumentare il volume del tessuto biologico.
Gli attuatori permettono ai robot di compiere una serie di azioni fisiche: saltare, afferrare oggetti e nuotare. Queste capacità mostrano come il tessuto muscolare artificiale possa sostituire componenti tradizionali e rendere possibile un controllo dei movimenti più vicino a quello degli organismi viventi.
Esiste tuttavia una condizione essenziale per il funzionamento. Le strutture robotiche possono muoversi soltanto quando sono immerse in una soluzione nutritiva, necessaria per mantenere in vita i muscoli e consentire loro di continuare a contrarsi. Senza questo ambiente di supporto, il tessuto biologico non può operare normalmente.
Per utilizzare i muscoli anche all’esterno della soluzione nutritiva occorre quindi sviluppare un sistema vascolare artificiale. Tale infrastruttura dovrà trasportare ossigeno e nutrienti verso il tessuto muscolare, smaltendo contemporaneamente le scorie generate dal suo metabolismo. Si tratta di un passaggio indispensabile per estendere l’impiego dei bio-attuatori al di fuori del liquido che attualmente li sostiene.