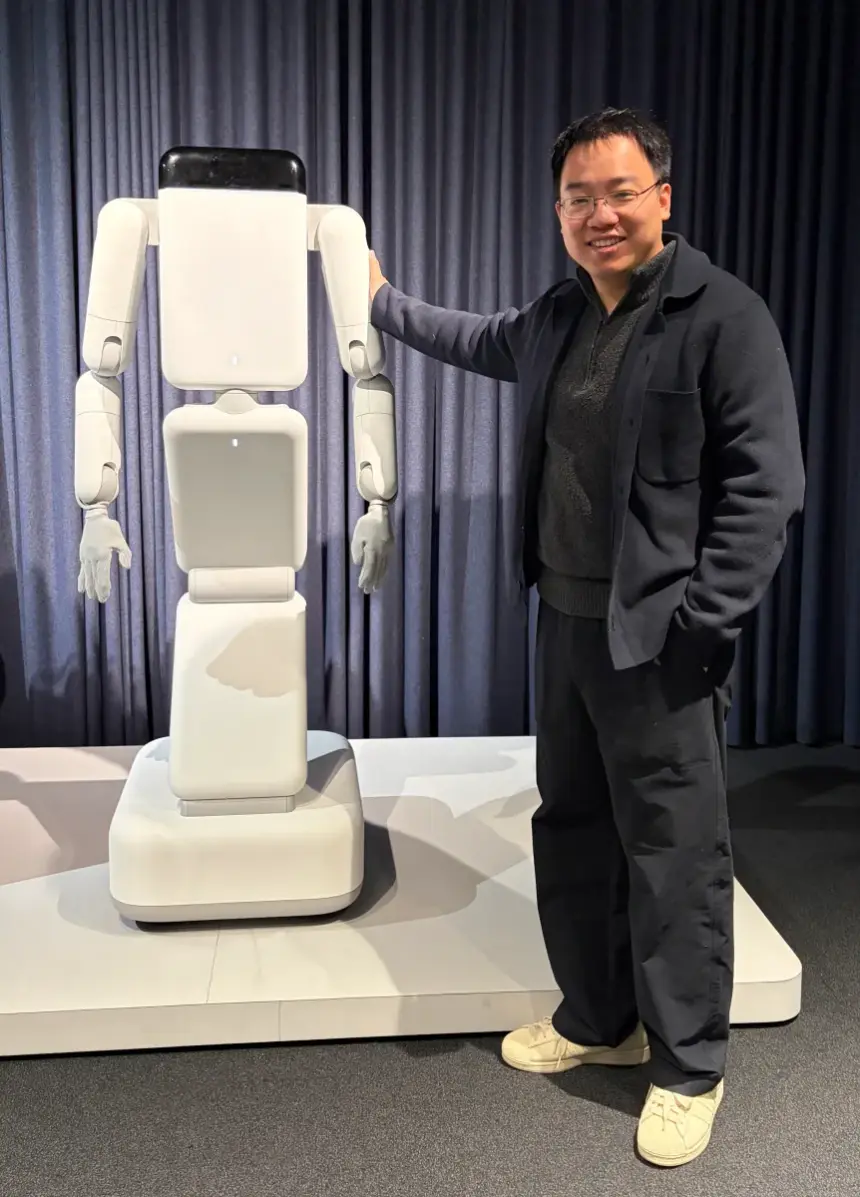
Genesis AI ha raccolto 500 milioni di dollari in un round Series A guidato da Khosla Ventures, Premji Invest ed Eclipse. L’annuncio accompagna l’obiettivo dell’azienda di sviluppare robot umanoidi capaci di eseguire operazioni di manipolazione con le mani, sfruttando dati raccolti attraverso guanti dotati di sensori e telecamere montate su visori.
Il CEO e cofondatore Zhou Xian sostiene che l’azienda abbia “risolto la manipolazione destra”. Per dimostrare il funzionamento del proprio modello di AI fisica, ha presentato una dimostrazione presso la struttura di Silicon Valley: due bracci robotici commerciali, disponibili sul mercato, hanno raccolto due scatoline di cartone, le hanno scansionate e collocate dentro una scatola più grande. Successivamente, i bracci hanno piegato e sigillato il contenitore con nastro adesivo, quindi hanno prelevato un’etichetta da un rotolo di nastro da stampante e l’hanno applicata sulla scatola.
La sequenza rientra tra i flussi di lavoro complessi che i robot attuali faticano a portare a termine. L’azienda ha anche ripetuto la dimostrazione: nel secondo passaggio, il robot ha lasciato cadere una scatola e ha incontrato difficoltà a staccare l’etichetta dal nastro. Un dirigente di Genesis ha definito questi errori “dati di intoppo”, utilizzabili per migliorare il modello.
Il finanziamento mira a colmare la distanza fra una presentazione in laboratorio e un’automazione affidabile. Xian e Théophile Gervet, presidente di Genesis, si sono conosciuti come studenti di dottorato in un laboratorio della Carnegie Mellon University e hanno cofondato l’azienda nel 2024. In precedenza, Genesis AI aveva annunciato un round seed da 105 milioni di dollari nel luglio 2025.
La strategia dell’azienda prevede un’integrazione verticale: la generazione della maggior parte dei dati di addestramento, lo sviluppo di un modello generativo proprietario e il coordinamento fra software, progettazione e costruzione del robot umanoide. Questo assetto distingue Genesis da aziende come Figure e Agility, che adottano approcci differenti. Secondo Xian, l’azienda voleva realizzare “il miglior robot come prodotto completo, dall’inizio alla fine”.
Un elemento centrale del metodo è la raccolta dei dati relativi alla forza, considerata da Xian una condizione necessaria per una manipolazione efficace. Oltre 100 lavoratori distribuiti nel mondo indossano guanti con sensori e telecamere su visori; i movimenti e le attività di queste persone alimentano un dataset impiegato per addestrare il modello. I robot dell’azienda utilizzano gli stessi guanti sensorizzati e sono equipaggiati con “mani” costruite per riprodurre le proporzioni delle mani umane.
“Le mani progettate sul modello delle proporzioni umane consentono ai robot capacità di smistamento e manipolazione di fili.” Questa fedeltà anatomica rappresenta un vantaggio rispetto ai sistemi che non seguono le stesse proporzioni. L’azienda investe inoltre nella simulazione: Minchen Li, consulente di Genesis, ha cofirmato un algoritmo di fisica influente, utilizzato per generare milioni di modelli ad alta fedeltà dell’esperienza del robot.
Il modello generato da questi dati ha mostrato maggiori capacità nel funzionamento con Eno, il robot umanoide di punta dell’azienda. Non è stato però possibile presentare pubblicamente le abilità della macchina. Eno riflette l’estetica che Genesis intende offrire ai clienti: un aspetto meno simile a uno scheletro metallico da film e più vicino a un computer compatto montato su ruote.
Genesis ha dichiarato di aver costruito da 30 a 40 esemplari di Eno, senza indicare il numero previsto per l’anno successivo. Un appaltatore di produzione di massa è stato selezionato per iniziare il lavoro nel 2026 negli Stati Uniti, mentre il progetto della versione destinata alla produzione di massa è stato finalizzato. L’azienda sta testando Eno con un numero limitato di clienti non divulgati.
Sul piano ingegneristico, il principale collo di bottiglia è la capacità dell’hardware, sia nella progettazione meccanica sia nelle catene di fornitura necessarie a produrre macchine di grado industriale. Le mani destre attualmente possono funzionare per sole poche settimane di lavoro regolare prima di dover essere sostituite, un limite che il finanziamento dovrà contribuire a superare.
Per ottenere un’intelligenza robotica realmente generalizzata, Genesis considera necessari ulteriori dati. Xion considera marginali le differenze fra architetture come i modelli Vision-Language-Action e i modelli World-Action: il software dipende in ultima analisi da transformer e attenzione, mentre decisive sono le infrastrutture di addestramento e dati e la qualità dei dati. A suo parere, “l’architettura del modello contribuisce forse al 10% del risultato finale”.
“Non credo che ci aspettiamo o che ci serva un altro salto fondamentale della scienza. No, abbiamo tutte le ricette. Si tratta solo di esecuzione”. La linea di Zhou Xian colloca l’azienda davanti a una sfida soprattutto industriale: trasformare i risultati ottenuti in laboratorio e le tecnologie di raccolta dati in una produzione robotica stabile, scalabile e ripetibile.